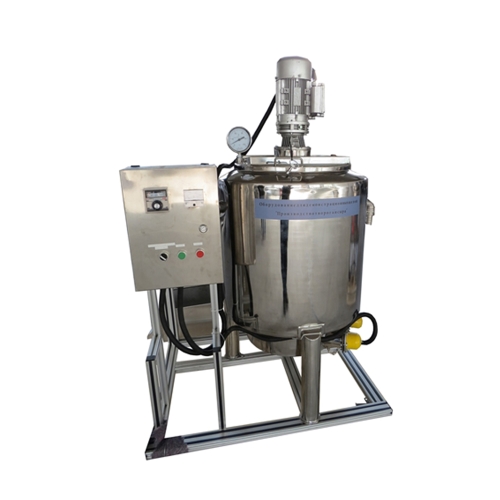
AFM039 Fortschrittliches elektrohydraulisches Trainingsgerät – Didaktisches Gerät für die Berufsausbildung – Mechatronik-Trainingsgerät
1 Produktübersicht
1.1 Übersicht
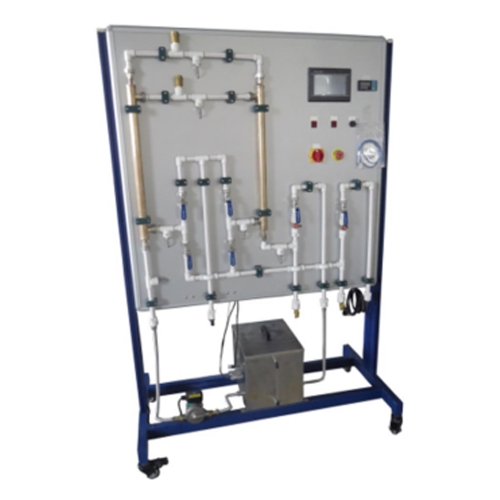
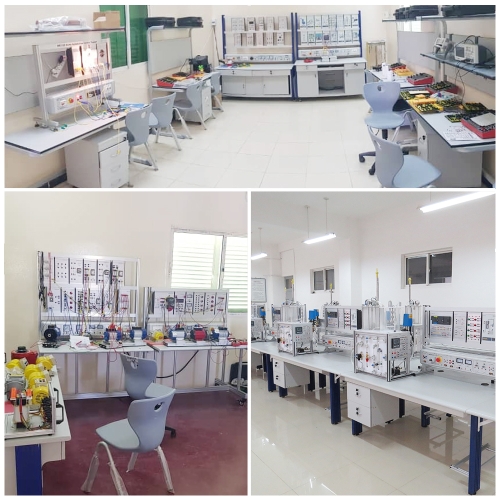
Dieses hydraulische Trainingsgerät verfügt über ein offenes Bedienfeld, das den Anforderungen des Lehrplans für pneumatische, elektrische und hydraulische Steuerung in der Mechatronik an Hochschulen und Universitäten entspricht und die Vorteile pneumatischer und hydraulischer Relaissteuerungs-Experimentiergeräte vereint. Verschiedene Hydraulikkomponenten lassen sich flexibel auf dem Bedienfeld montieren. Alle Verbindungen sind beidseitig mit Schnellkupplungen ausgestattet, wodurch Ölleckagen im Hydraulikkreislauf vermieden werden. Das Gerät ist benutzerfreundlich, langlebig, verlustarm und umweltfreundlich. Alle Komponenten können beliebig kombiniert werden, um ein Hydrauliksystem mit bestimmten Funktionen zu bilden – ein äußerst praktischer Vorteil.
1.2 Merkmale
(1) Das Gerät besteht aus einem robusten und langlebigen Rahmen aus hochfestem Blech. Dank der Universalrollen am Boden lässt es sich leicht bewegen. Es ist mit einem Schrank zur Aufbewahrung von Werkzeugen und Geräten ausgestattet, und die Hydraulikstation ist in den unteren Teil des Geräts integriert; verschiedene Hydraulikventilblöcke sind befestigt. Die Grundplatte verfügt über ein spezielles Grundplattenprofil, und der Nutabstand der Platte beträgt 25 mm, sodass verschiedene Komponenten leicht eingesetzt und herausgenommen werden können; im oberen Teil sind verschiedene elektrische Steuerkästen angebracht, und das Ganze ist kompakt.
2 Leistungsparameter
(1) Eingangsleistung: AC 380 V
(2) Abmessungen des Prüfstands: ca. 1650 mm (Länge) × 700 mm (Breite) × 1800 mm (Höhe)
(3) Abmessungen der Aluminiumlegierungsplatte: 1200 mm (Länge) × 750 mm (Breite)
(4) Nutabstand: 25 mm
(5) Spezifikationen: Gehäuse: 1
(6) Tischplatte: 1
(7) Universalrollen: 4
3 Produktbestandteile
3.1 Elektrische Steuereinheit
Hauptschalterkasten
24-V-Gleichstromversorgung
Relaiskasten
Tasterkasten
3.2 Trainingsplattform
3.3 Hydraulikkomponenten
(1) Direktwirkendes Überdruckventil DBDH6P10B/100
(2) 3/4-Wege-Magnetventil (E) 4WE6E-6X/ED24
(3) 3/4-Wege-Magnetventil (G) 4WE6G-6X/ED24
(4) Dreiwege-Magnetventil (H) 4WE6H-6X/ED24
(5) Dreiwege-Magnetventil (J) 4WE6J-6X/ED24
(6) Hubventil 4WMR6D50B
(7) Elektromagnetisches 2-Wege-Umschaltventil
(8) Drehzahlregelventil 2FRM5-31B/10Q
(9) Pilot-Überdruckventil DB10-1-50B/100
(10) Pilot-Sequenzventil DZ10-1-30B/210M
(11) Hydraulisches Rückschlagventil SV6P2-60B
(12) Pilotgesteuertes Druckminderventil DR10-1-50B/200Y
(13) Druckschalter HED40P15B/100LZ14S
(14) Manuelle Umkehrung Ventil 4WMM6D50B
(15) Glycerin-Manometer
(16) Schnellabsperrventil
(17) Dreiwege-, Fünfwege- und Einwegventil
(18) Schlauch
(19) Hydraulikpumpstation
(20) Hydraulikzylinder
(21) Induktiver Sensor
(22) Lichtschranke
(23) Kapazitiver Sensor
(24) Endschalter
(25) Streck- und Umkehrmodul
(26) Hydraulisches Bearbeitungsmodul
1 Druckzylinder
2 Stempelsensor
3 Einstellmutter für den Stanzhub
4 Stanzzylinder
5 Steuermodul
4 Versuchsinhalte:
Versuch 1: Umkehrschaltung des manuellen Umkehrventils
Versuch 2: Umkehrschaltung des elektromagnetischen Umkehrventils Typ H
Versuch 3: Umkehrschaltung des elektromagnetischen Umkehrventils Typ M
Versuch 4: Umkehrschaltung des elektromagnetischen Umkehrventils Typ Y
Versuch 5: Typ O Umkehrschaltung eines elektromagnetischen Umkehrventils
Experiment 6: Zwei-Wege-Einpunkt-Magnetventil
Experiment 7: Verwendung eines Druckrelais
Experiment 8: Induktiver Sensor
Experiment 9: Fotoelektrischer Sensor
Experiment 10: Kapazitiver Sensor
Experiment 11: Funktionsweise eines Drehzahlregelventils
Experiment 12: Funktionsprinzip eines hydraulischen Rückschlagventils
Experiment 13: Funktionsprinzip eines vorgesteuerten Überdruckventils
Experiment 14: Funktionsprinzip eines direktwirkenden Überdruckventils
Experiment 15: Funktionsprinzip eines vorgesteuerten Druckminderventils
Experiment 16: Funktionsprinzip eines vorgesteuerten Sequenzventils


 login
 untersuchung.